
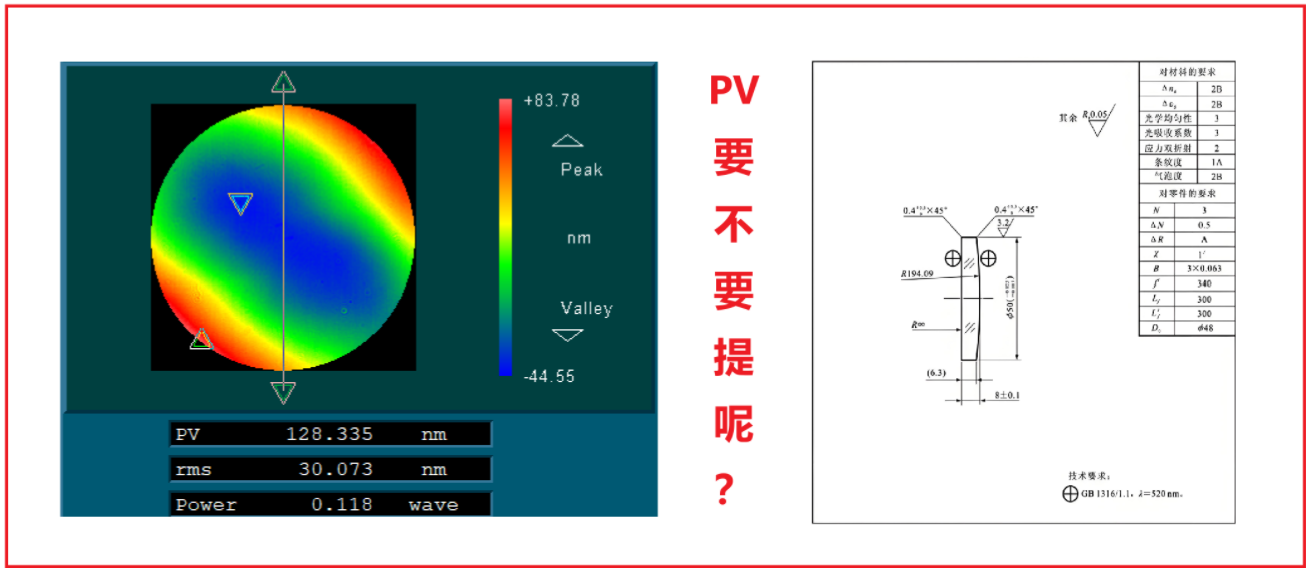
S+A不规则度和现代干涉仪测试的RMS、PV的相关性。在光学加工图纸上,常规我们对于每个面与理想面的差异主要是提的要求是N和ΔN,N代表的是曲率半径的偏差,而ΔN就是不规则度,水平和垂直方向牛顿环数目上的差异。而随着现代测试的普及,干涉仪可以直接测试得到实际表面和理想面之间的差异,而且具象化,更易接受。

如果按照PV和RMS这种方案在加工图纸上替代传统的ΔN,理论上是完全可行的。那么实际上是这样吗?首先解释下,上面干涉仪测试的数据图的 义,就是将理想的球面或者平面波前与加工的球面或者平面反射回的波前进行干涉,得到两个面的差异值,绘制的图,然后根据值的大小,进行附着颜色。其中的PV就是差异值中的最大值和最小值的差值;RMS值则是差异值的均方根和。那么我们PV要是最够小,其实RMS也就不会大了。

光学设计中,我们认为PV值达到了十分之一个波长,系统就是一个完善成像。那么,加工图纸上是不是提个PV值就可以呢?而实际上,很多图纸上对PV都是妥协状态,只提了RMS,当然对于一些超光滑还是严格PV要求了。
那么,为什么会对PV进行妥协呢?其实主要原因还是因为PV本身的特性,其值是最大值和最小值的差值。这两个值会受到很多因素影响,导致这个值很难很难测准。有一个方面大家还是比较好理解的,那就是测试设备的分辨率,就像拍照,一个探测器像元对应的是待测面上1mm×1mm区域和一个探测器像元对应的是待测面上2mm×2mm区域,这两种情况测试的最大值和最小值肯定不一样。后者就像对前者做了一个2×2的卷埃做了一个低通滤波。不同设备之间,探测器偶然噪声也不一致,测试结果也会有差异。另外,还有就是测试光路中的一些“牛眼效应”,如下所示:
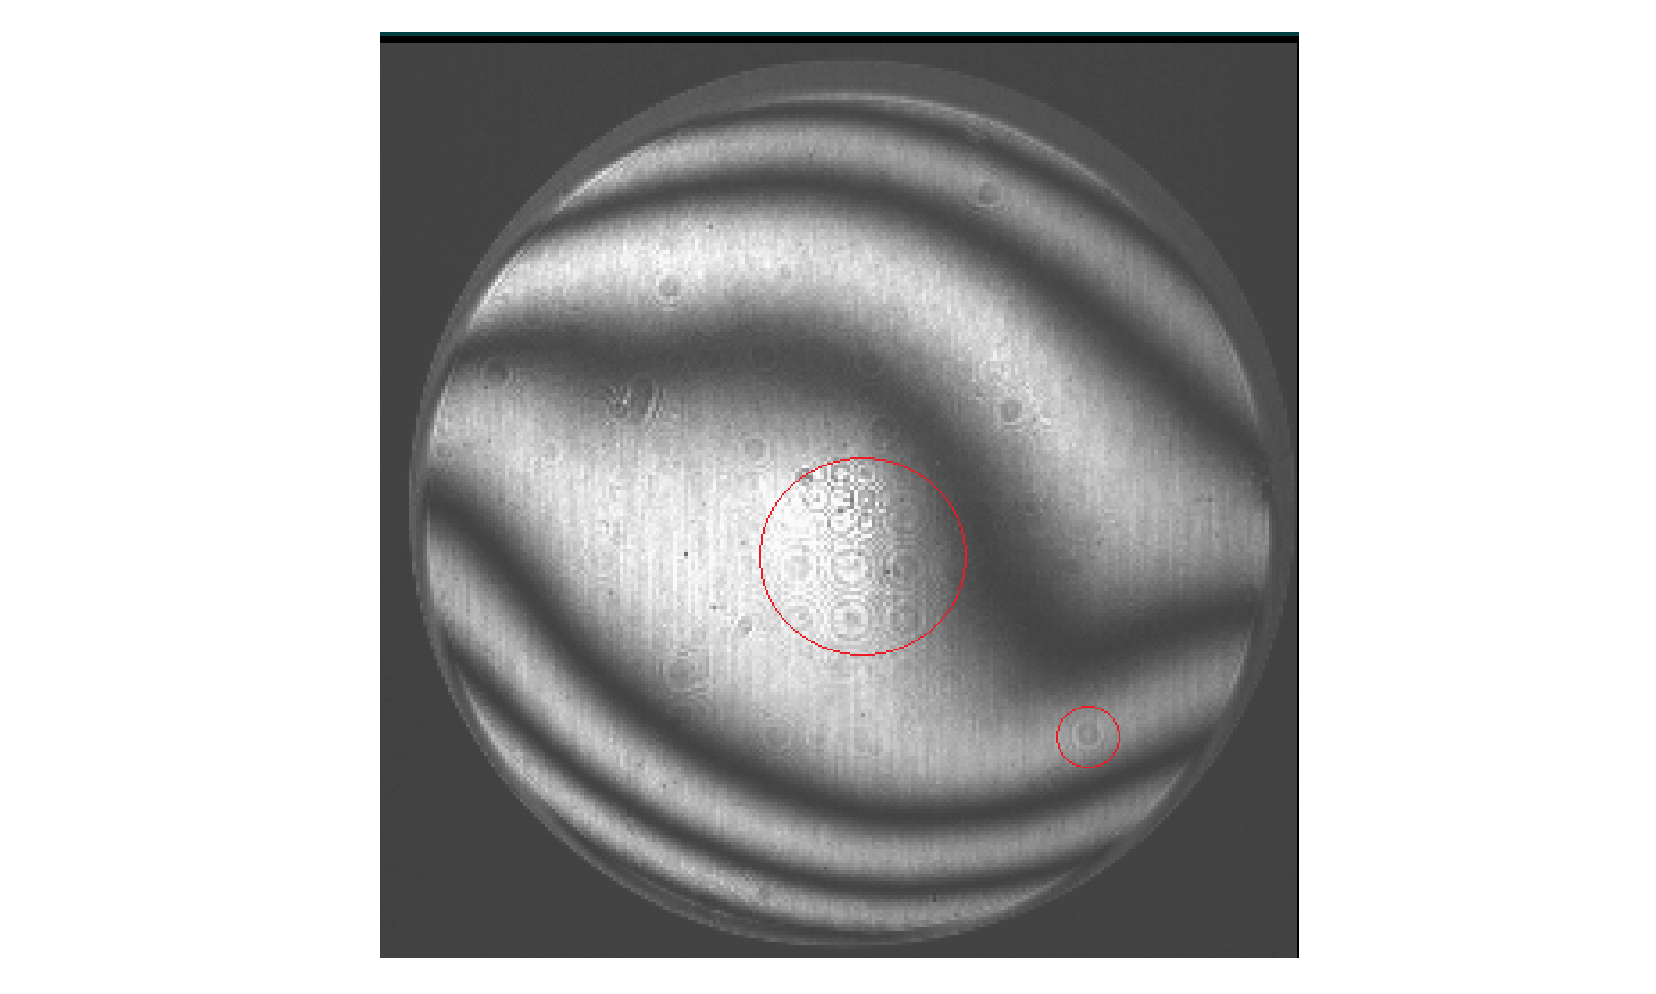
“牛眼”多是因为光学系统的一些顶点或者球心返回的像,或者靠w焦面的灰尘。这种就会像在第一幅图中反映出来,此时对于PV值影响也是很大的。针对这些,在ΔN和PV值过渡阶段中,使得PV一致处于不佳的局面。
那么,我们如何正确提PV要求呢?上面说的PV容易出现奇异值,大部分原因都是来源于测试过程引入的数据精确度与误差导致的。对于干涉计量设备ZYGO引入了PVr这个概念,成功将这PV这个量在不同设备噪声,不同分辨率之间权衡到一个稳定的水平。PVr的定义公式如下,36n泽尼克拟合后形貌的PV峰谷值加上3倍原始数据去除36项泽尼克拟合后的RMS残差。下图就是一个平面实测结果,PV值是128.335nm,PVr值是128.10nm。利用得就是ZYGO的老版本软件metropro中GPIPVr功能进行分析得到的结果。
PVr = PV 36Zernikes + 3 x σ 36 ZernikeResid
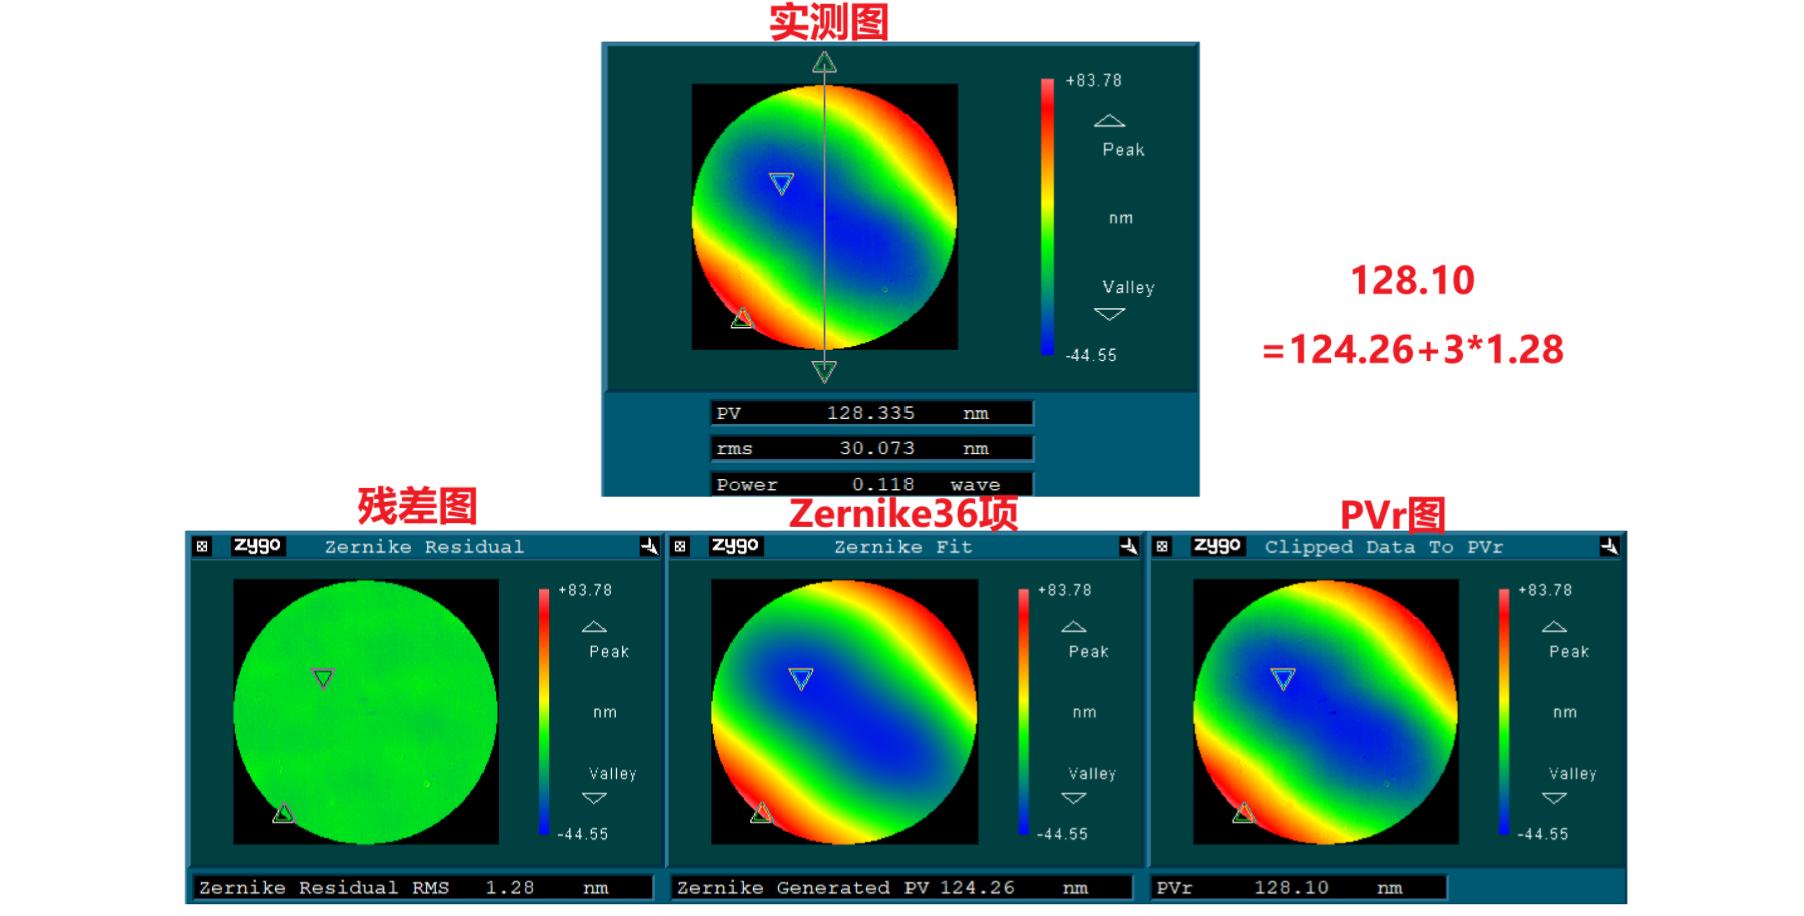
当然这个3倍是根据目前加工方式对于中高频的一个经验值,对于中高频有较高要求或者传统加工方式有了质的飞跃,那么这个值是变化的。如果光学系统还是传统应用及传统加工方式,那么这个3倍就可以 不变了。到这里,在加工过程中,就可以将PV值得提法更改为PVr,与ZYGO干涉仪得这个方案匹配,那将是一个非常不错得方法。当然,PV还是非常重要的。
对于标题,那么建议就是如果对PV有较高的要求,那么可以考虑提PVr,并附上PVr的公式,因为其中的3倍是一个经验值,最好指出来。
 作者QQ及微信:49922779
