
针对传统变焦距系统存在响应速度慢、定位精度差和视轴晃动大等问题,设计了一种新型的连续调焦组件及其控制系统。利用双混合直线步进电机和微型光栅尺构成调焦组件,在简化变焦结构的基础上,采用一种四组式机械补偿方法对光学镜进行连续变焦距控制,设计了相应的变焦控制算法和控胂低秤布电路。外场实验结果表明,该系统在定位精度、响应精度和视轴晃动等方面较传统变焦控制系统均有明显改善,定位误差小于1%,视轴晃动小于10″。
根据像面补偿方式的不同,变焦距物镜大体可分为机械氤ズ凸庋Р钩チ街掷嘈汀
机械补偿是一组元透镜做变倍组,通过变倍组的移动实现变倍,另一组元透镜做补偿组,通过补偿组移动实现像面的完全补偿,两组透镜的移动方向不同且不等速;光学补偿是通过几组透镜作变倍和补偿,各透镜组的移动同向等速。同机械补偿法相比其结构更为简单,但是光学补偿中各透镜组必须移动到某些特殊位置以获得清晰稳定的像面,焦距仅为几个离散值无法连续变化,限制了其在变焦控制中的应用,因此目前靶场光测设备中变焦距广泛采用的是机械补偿法。然而赣谢械补偿变焦机构大多以滑动导轨或直线轴承作为负载工作台的运动约束,以机械凸轮机构或“旋转电机+ 丝杠”将旋转运动转换为直线运动的方式实现变焦,由于包含过多的中间传动环节,使得整个变焦机构存在响应速度慢、精度低和视轴晃动大等问题。
本文提出了一种采用双直线电机和微型光栅尺代替传统机械凸轮结构,并通过新型DSP 进行程序控制方式实现连续变焦系统中变倍和补偿的非相关移动。在简化机械机构的基础上,进一步提高连续变焦控制的精度和响应度、解决视轴晃动大的问题。
1 连续变焦控制系统的组成与原理
1 .1 连续变焦距系统结构
本文设计的基于直线步进电机的连续变焦系统结构如图1 所示。

(a)变焦组件结构图
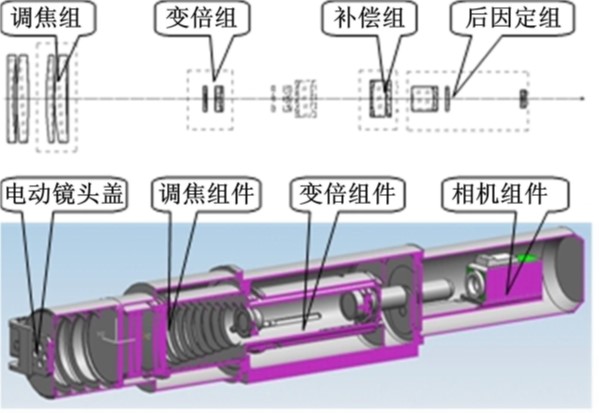
(b)变焦镜头结构图
图1 采用直线电机的连续变焦系统组成
1 .2 连续变焦距系统控制原理
所谓变焦距物镜,就是焦距的连续变化使得画面上的景物成像的倍率连续变化,而相面位置始终保持n定。

图2 四组式变焦距物镜n组变倍补偿方式
2 变焦距控制系统设计与算法实现
2 .1 变焦距控制系统硬件设计
2 .2 变焦距控制算法
系统变焦距控制中,并没有直接利用变焦方程实现变焦程序控制,而是先通过变焦方程计算出变倍、补偿和焦距的位置关系,再进一步拟和出变倍与补偿之间的函数曲线。
通过变焦函数得到变倍和补偿的位置对应关系如图4 所示。

图4 变倍和补偿位置对m关系曲线
3 实验测试与结果分析
3 .1 实验测试方法
3 .2 实验结果分析
4 结束语
本文在简化连续变焦系统机械结构的基础上,提出连续变焦的变倍及补偿控s算法,并采用新型高速控制器件加以实现。实验结果表明,本文的变焦系统驱动器运动速度是传统传动机构的30 倍,系统的变焦精度不大于1% ,系统的视轴晃动不大于10″ ,有效地解决了传统连续变焦系统响应速度慢、定位精度差和视轴晃动大等问题。
 作者QQ及微信:49922779
