
一、像素大小
像素是传感器的一部分,它收集光子,使它们可以转换成光电子。多个像素覆盖传感器的表面,这样 可以检测到光子的数量,也可以确定这些光子的位置。
像素有许多不同的尺寸,每种尺寸都有其优点和缺点。更大的像素能够收集更多的光子,因为它们的表面积增加了。这允许更多的光子转换成光电子,增加传感器的灵敏度。然而,这是以分辨率为代价的。
较小的像素能够提供更高的空间分辨率,但每像素捕获的光子较少。为了克服这个问题,传感器可以被反向照明,以最大限度地捕获和转换每个像素的光量。
像素的大小也决定了传感器的整体尺寸。例如,一个传感器具有1024 × 1024像素,每个像素的表面积为169 μm2,则传感器的尺寸为13.3 × 13.3 mm。然而,具有相同袼厥的传感器,现在的表面积为42.25 μm2,其尺寸为6.7 x 6.7 mm。
二、相机的分辨率
相机分辨率是成像设备分辨两个靠得很近的点的能力。分辨率越高,可以从对象中分辨出的细节就越小。它受像素大小、放大倍率、相机光学和奈奎斯特极限的影响。相机分辨率可由公式确定:
Camera Resolution=(Pixel Size/Magnification)*2.3
其中2.3补偿奈奎斯特极限。该限值由样品的瑞利准则确定。瑞利判据的定义是两个相邻的艾里圆盘(光源衍射图样的中心亮点)是否可以彼此区分,确定可以分辨的最小点(如图1所示)。

图1:左:两个相邻的艾里盘,可以相互区分。右图:两个相邻的艾e圆盘,由于低于瑞利准则而无法区分。
奈奎斯特极限决定了传感器能否区分两个相邻的物体。如果两个物体之间的距离大于奈奎斯特极限,或超过该极限至少2倍,则传感器可以区分两个物体。奈奎斯特极限是由你试图成像的物体的空间频率(在给定距离内的亮点数量)决定的。
例如,如果你试图测量几个相距α nm的亮点,你将需要至少测量每nm来捕捉空间频率(即解决亮点)。这个空间频率允许亮点之间的间隙被捕获为黑色像素(即没有信号的像素)。如果亮点之间的距离小于像素的大小,则不会捕获黑色像素,因此无法解决亮点。这就是为什么更小的像素提供更高的分辨率,如图2所示。
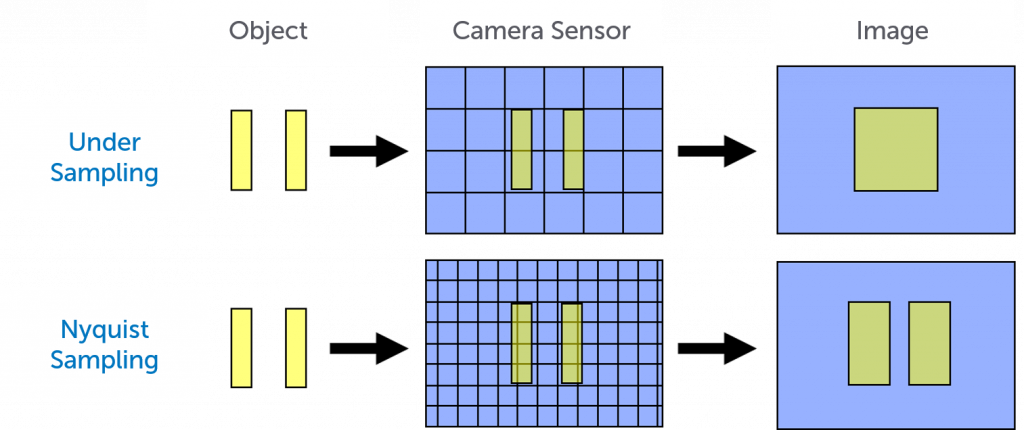
图2:示意图显示两个对象之间至少需要一个像素宽度才能克服奈奎斯特限制,从而使两个对象能够被分辨。这就是为什么较小的像素提供更高的分辨率,因为它们能够区分较小的对象。
三、镜头的分辨率
在确定整个系统分辨率时,考虑相机镜头的分辨率也很重要。透镜分辨物体的能力受到衍射的限制。当物体发出的光穿过透镜光圈时,它会发生衍射,在图像中形成衍射图案(如图3A所示)。这就是我们所知的艾里模式,它有一个中心点被明亮的i包围,中间是较暗的区域(图3B)。中心的亮点被称为艾里盘,其角半径由下式给出:
θ=1.22λ/D
其中θ是角分辨率(弧度),λ是光的波长(m), D是透镜的直径(m)。
被成像的物体上两个不同的点产生两种不同的艾里图案。如果两点之间的角间距大于它们的艾里圆盘的角半径,则两个物体可以被分辨(瑞利准则)。但是,如果角间距较小,则物体上的两个不同的点合并。如图3C所示。
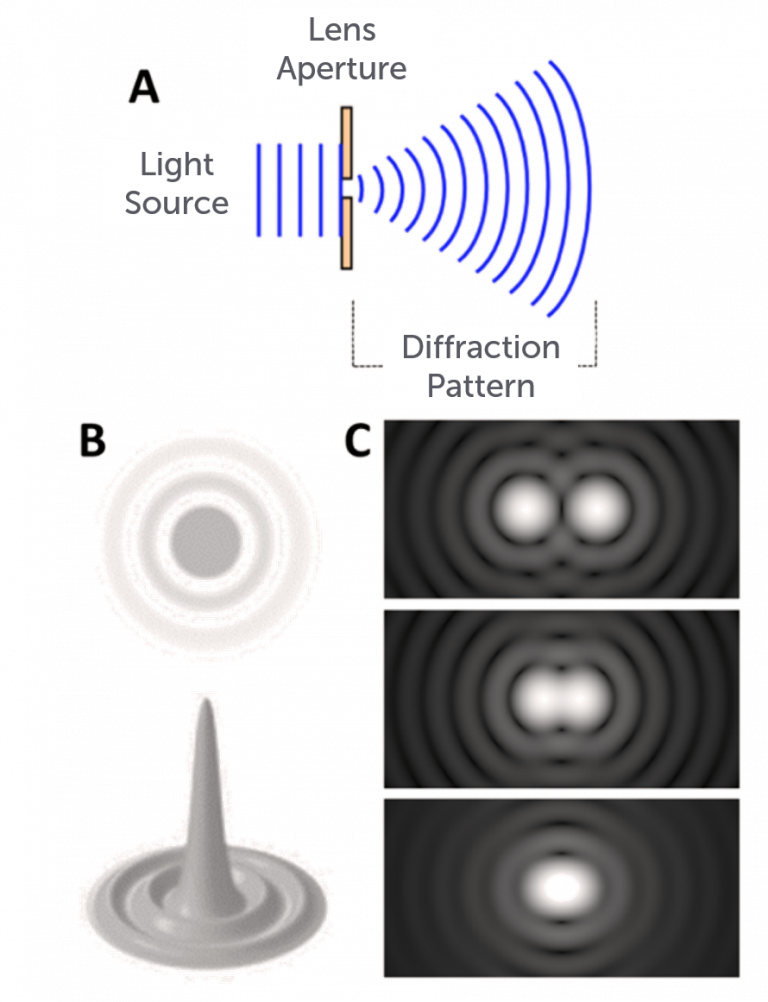
图3:(A)描述了当光源通过透镜光圈时产生的衍射图样。(B)艾里图案的例子,由光通过光圈衍射而确定。(C)上:两个相邻的艾里模式,由于艾里盘的分离,可以相互区分。中间:两个合并的Airy盘,不区分它们。下图:两个相邻的艾里图案完全合并。
艾里盘的角半径由透镜的孔径决定;因此,透镜光圈的直径也决定了分辨率。由于透镜孔径的直径与艾里盘的角半径成反比关系,孔径越大,角半径越小。这意味着更大的光圈导致更高的镜头分辨率,因为小细节之间的距离可以保持大于艾里盘的角半径。这就是为什么天文望远镜有大直径的透镜,以便能够分辨恒星的细节。
四、总结
像素根据应用程序的需要有不同的大小。大像素尺寸是最理想的低光成像条件下,不太关心高分辨率。相比之下,较小的像素尺寸是最理想的明亮成像条件下,其中解决精细细节是至关重要的。
像素的大小还决定传感器上的像素数,固定翊感器尺寸在像素表面积较小的表面上具有更多的像素。
相机分辨率由像素大小、镜头光圈、放大倍率和奈奎斯特极限决定。克服奈奎斯特极限的关键在于像素大小,更小的像素可以解决更小裣附凇U馐且蛭两个相邻物体之间的距离需要大于一个像素的距离,这样才能捕获一个黑色像素来区分两个物体之间的间隙。
透镜的分辨率受衍射的限制。当来自物体的光通过透镜光圈衍射时窬托纬闪丝掌状的图案。这些艾里模式有明亮的中心斑点,称为艾里圆盘,其角半径由透镜孔径直径决定。如果两个相邻的物体之间的角间距大于艾里盘的角半径,则可以分辨出两个相邻的物体。由于这与光圈直径成反比,因此镜头光圈越大,分辨率就越高。
在为研究应用选择合适的相机时,需要考虑像素大小和镜头光圈直径。
《Pixel Size and Camera Resolution Educational Notes》
 作者QQ及微信:49922779
